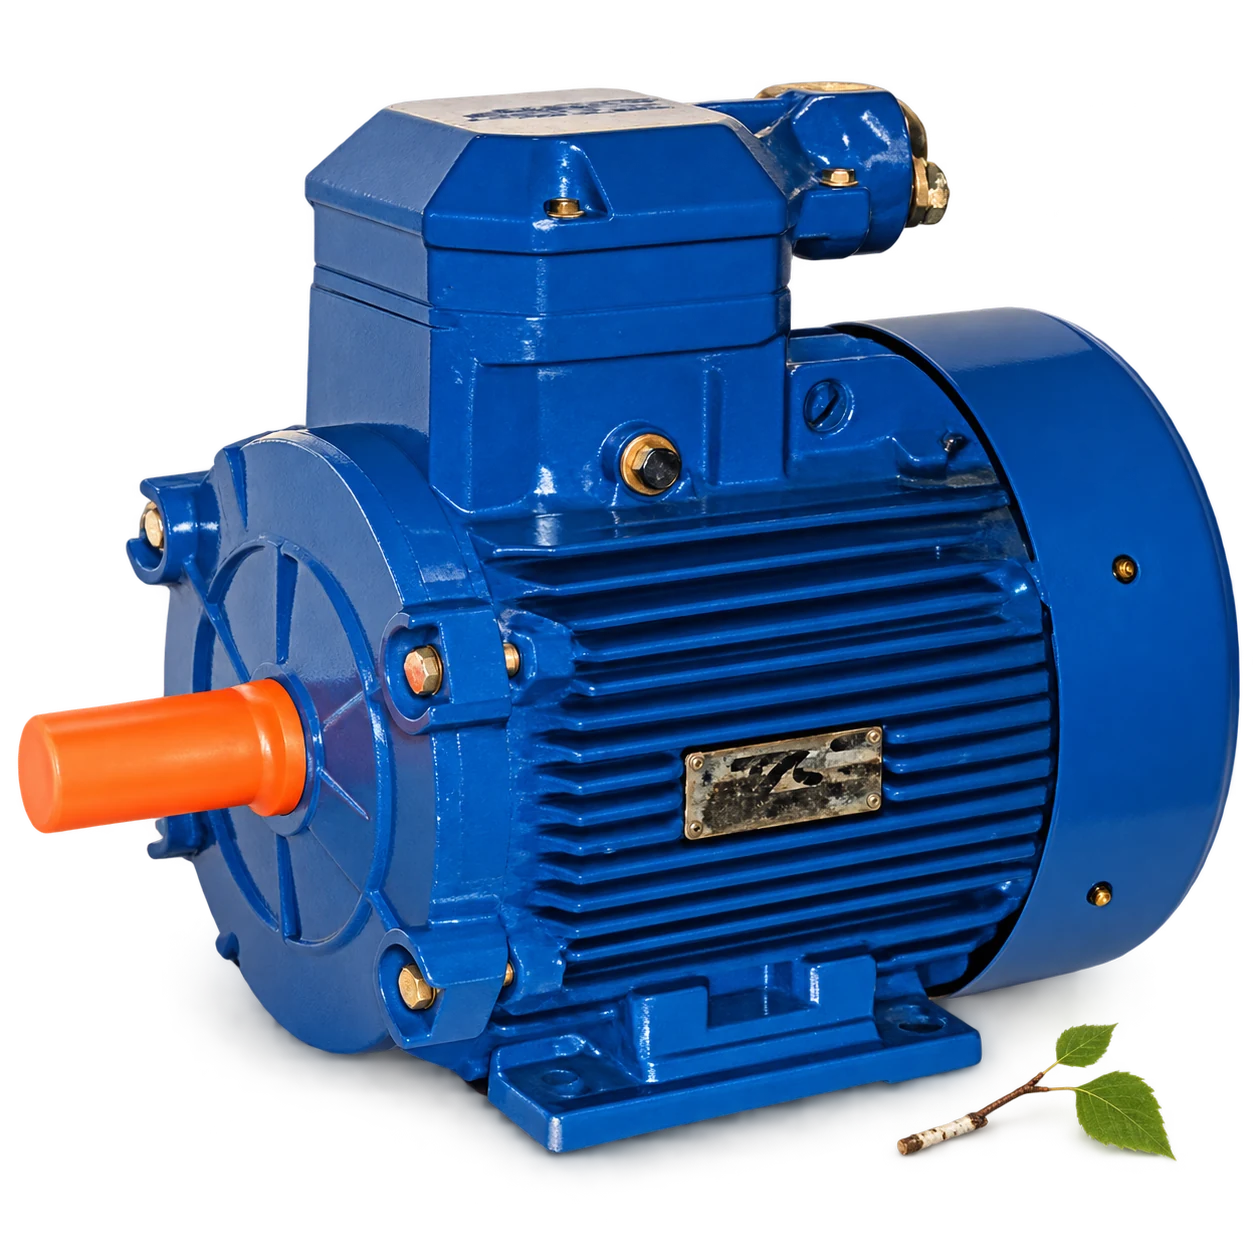
Электромагнитный тормоз добавляют к двигателю не ради более быстрого разгона. Его задача — остановить механизм за заданное время, удержать вал после отключения или выполнить обе функции. Для подъёма, ворот, позиционирования и конвейеров последствия ошибки различаются, поэтому тормозные позиции из каталога электродвигателей выбирают по расчёту механизма и логике безопасности.
Как устроен пружинный тормоз
В распространённом нормально замкнутом исполнении пружины прижимают тормозной диск, когда питание катушки снято. Электромагнит после подачи напряжения преодолевает усилие пружин и освобождает вал. Такая логика позволяет удерживать механизм при исчезновении питания.
Но не все тормоза одинаковы. Отличаются тип тока катушки, выпрямитель, способ регулировки зазора, ручное растормаживание, допустимая энергия одного торможения и частота включений. Перед проектированием проверяют руководство конкретного узла.
Удержание и динамическая остановка — разные задачи
Стояночный тормоз может быть рассчитан преимущественно на удержание уже остановленного вала. Рабочий тормоз регулярно рассеивает кинетическую энергию движущихся масс. Аварийная функция задаёт дополнительные требования к независимости, контролю и коэффициентам запаса.
Нельзя считать любой встроенный тормоз страховочным устройством подъёмного механизма. Для удержания груза применяют требования проекта и профильных норм машины; иногда нужны два независимых канала или отдельный механический тормоз.
Номинальный момент двигателя — первая оценка
Момент на валу двигателя рассчитывают как Mдв = 9550 × P₂ / n. Для двигателя 3 кВт при 1500 об/мин получаем около 19,1 Н·м. Это полезная отправная величина, но тормозной момент не назначают автоматически равным 19,1 Н·м.
Нужно привести к валу статический момент нагрузки, КПД передачи, инерцию двигателя, муфт, редуктора и рабочего органа. Для вертикального механизма учитывают направление действия груза. Коэффициент запаса и допустимый путь остановки задаёт проект.
Как оценить время остановки
Упрощённо время торможения можно оценить: t ≈ JΣ × Δω / (Mт − Mн), где JΣ — приведённый момент инерции, Δω — изменение угловой скорости, Mт — тормозной момент, Mн — момент нагрузки, действующий в сторону движения. Формула применима, когда разность моментов положительна и примерно постоянна.
Например, при JΣ = 0,20 кг·м², скорости 1500 об/мин (ω ≈ 157 рад/с), тормозном моменте 45 Н·м и противодействующем моменте 10 Н·м оценка даёт t ≈ 0,20 × 157 / 35 ≈ 0,90 с. Реальная остановка зависит от зазора, времени отпускания контактора, упругости передачи и изменения момента, поэтому результат подтверждают расчётом производителя и испытанием безопасного механизма.
Энергия и число торможений
Кинетическая энергия вращающихся масс оценивается как E = JΣ × ω² / 2. В приведённом примере это около 2,46 кДж без учёта потенциальной энергии груза и работы внешней нагрузки. Тормоз превращает эту энергию в тепло.
Даже достаточный момент не гарантирует допустимый тепловой режим. Проверяют максимальную энергию одного включения, суммарную работу до регулировки или замены накладки, число торможений в час и время охлаждения. Для частых циклов может потребоваться другое исполнение или управление приводом, которое сначала снижает скорость электрически.
Питание катушки и выпрямитель
Многие тормоза имеют катушку постоянного тока, питаемую через выпрямитель от цепи переменного тока. Напряжение катушки нельзя определять по напряжению двигателя: оно указано отдельно. Ошибка приводит к неполному растормаживанию, перегреву или повреждению.
Место коммутации влияет на время срабатывания. Производитель может предусматривать отключение на стороне переменного или постоянного тока с разной динамикой. Контакты, подавители перенапряжения и выпрямитель выбирают по штатной схеме, а не собирают из случайных компонентов.
Воздушный зазор и износ

По мере износа фрикционных поверхностей воздушный зазор увеличивается. Электромагниту требуется больше времени и усилия для отпускания, поэтому тормоз может греться или не освобождаться полностью. Зазор измеряют в точках, указанных изготовителем, и регулируют предусмотренными гайками или кольцом.
Масло, строительная пыль и коррозия меняют коэффициент трения. Нельзя смазывать фрикционные поверхности. При достижении предельного износа заменяют разрешённые детали и проверяют момент, а не только «чтобы вал крутился».
Ручное растормаживание
Рычаг или винт ручного отпускания нужен для обслуживания, эвакуации механизма или перемещения при отсутствии питания. Он не должен оставаться случайно включённым после работ. Для вертикальной нагрузки перед растормаживанием принимают меры против самопроизвольного движения.
Если оператору нужно регулярно использовать ручной отпуск, выбирают исполнение, рассчитанное на такую процедуру, и обеспечивают безопасный доступ. Самодельный рычаг меняет ход якоря и может помешать штатному включению тормоза.
Монтажное исполнение и механическая совместимость
Тормоз увеличивает длину двигателя и иногда массу задней части. Проверяют свободное пространство для кожуха, доступ к регулировке, расположение коробки выводов, код IM, вал, лапы и фланец. Основные обозначения разобраны в статье о маркировке электродвигателей АИР.
Муфта и рама должны сохранять соосность. Нельзя использовать тормозной кожух как опору или закрывать вентиляционные отверстия. Для вертикального положения требуется явное разрешение изготовителя.
Управление и защита
Команда снятия тормоза согласуется с включением двигателя, а включение — с фактическим прекращением момента привода. В частотно-регулируемой системе тормоз освобождают после создания удерживающего момента и накладывают после снижения скорости по алгоритму изготовителя. Простая задержка времени без обратной связи подходит не для каждой задачи.
Тормозная катушка и двигатель требуют собственных защитных решений. Аппарат короткого замыкания, перегрузка, температурные датчики и контактор разобраны в статье о защите электродвигателя. Кабели питания и контроля прокладывают организованно через системы кабельных трасс.
Условия среды и специальные исполнения
Пыль, вода, низкая температура и конденсат воздействуют и на мотор, и на тормоз. Степень защиты всего агрегата не должна снижаться из-за ручного рычага или нештатного ввода. Для опасной зоны двигатель, тормоз, ввод и управление должны иметь согласованную Ex-пригодность; общий порядок приведён в статье о взрывозащищённых двигателях.
Общие номинальные характеристики вращающихся машин регулирует ГОСТ IEC 60034-1-2024, а монтажные исполнения классифицирует ГОСТ МЭК 60034-7-2007.
Что указать в заявке
Передайте мощность и обороты двигателя, требуемый тормозной момент, назначение тормоза, инерцию и цикл механизма, допустимое время остановки, напряжение катушки и управление. Добавьте код IM, размеры, положение вала, IP, климат, ручное растормаживание, датчики и ограничения по шуму. Базовые параметры двигателя удобно собрать по общему алгоритму подбора.
Тормозные серии из каталога
В подборке есть семейства Е/Е2, АДМ Е, 5АИ с тормозом и конкретная модель АИР100. Тормозной момент, напряжение катушки и ручной отпуск уточняют для выбранной модификации.
Из каталога Amalor